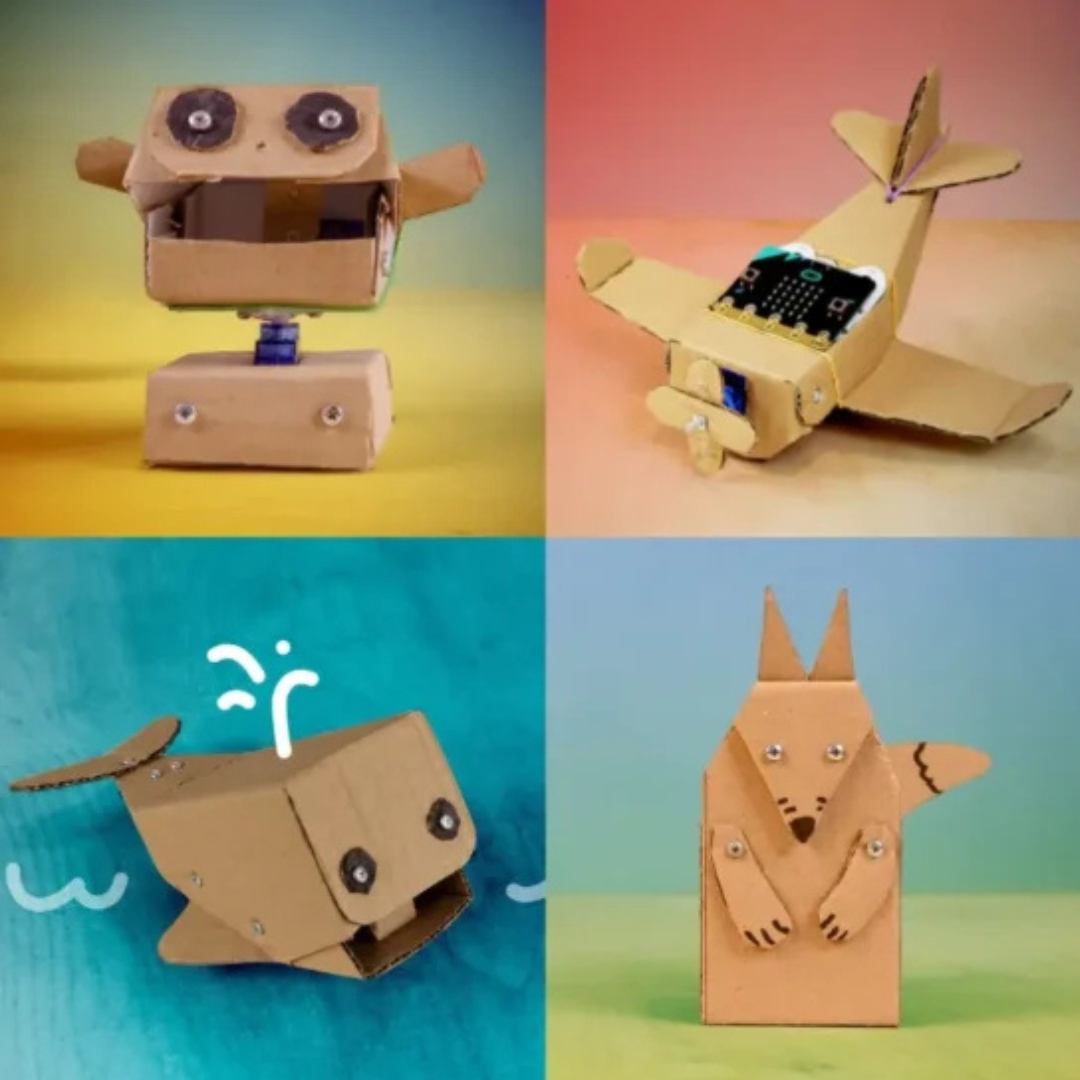
Cardboard Robot Vorlage Hungrybot/Sleepybot


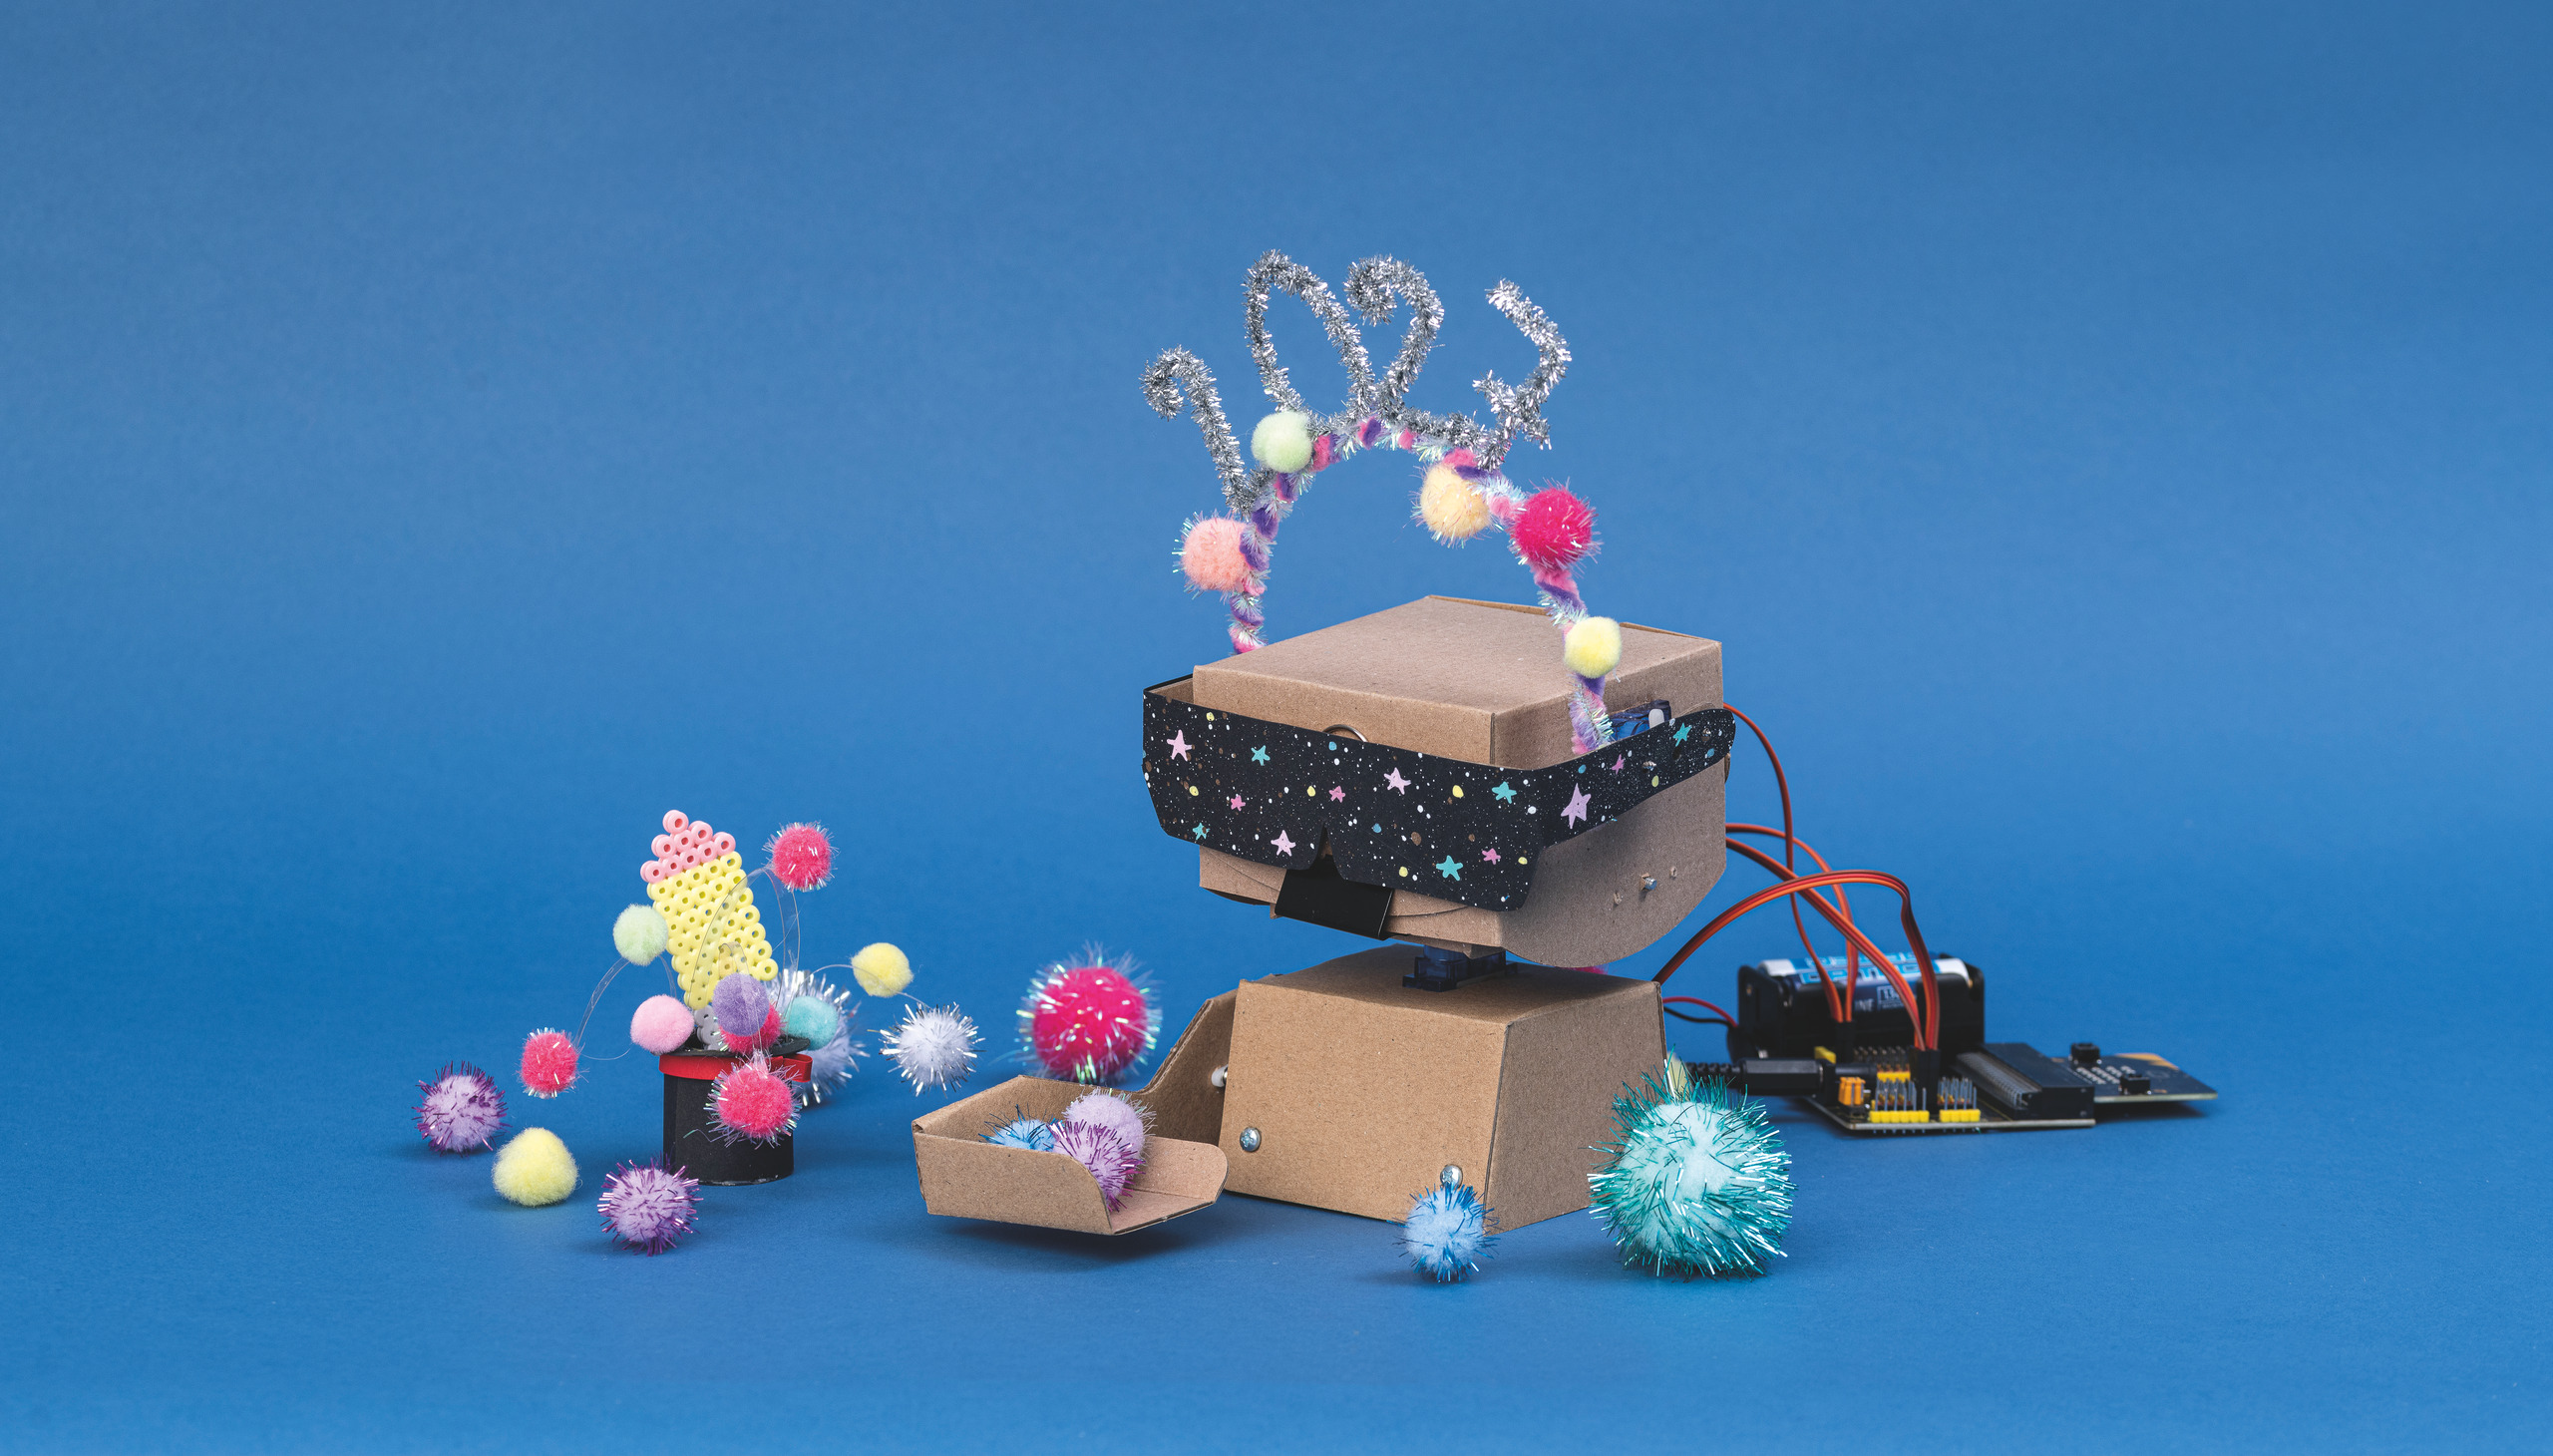
Beweglichen Roboterkopf selbst konstruieren
Vorgestanzte Kartonteile einfach herauslösen und falten
Mit Calliope mini oder BBC micro steuerbar
Sensoren und Servobewegungen spielerisch programmieren
Hungrig, müde oder plötzlich hellwach? Mit Hungrybot und Sleepybot entdecken Kinder, wie ein selbst gebauter Roboterkopf...
Mehr Produktinformationen
Zubehör


Kunden kauften auch


Cardboard Robot Vorlage Hungrybot/Sleepybot


Kartonroboter bauen – einfacher Einstieg in Servosteuerung und Coding
Hungrig, müde oder plötzlich hellwach? Mit Hungrybot und Sleepybot entdecken Kinder, wie ein selbst gebauter Roboterkopf auf Programmierbefehle reagieren kann. Die vorgestanzte Kartonvorlage erleichtert den Aufbau und macht den Zusammenhang zwischen Konstruktion, Servomotor und Bewegung anschaulich.
Die Kartonteile werden vorsichtig aus dem Bogen gelöst, entlang der markierten Linien gefaltet und mit separat erhältlichen Schrauben und Muttern verbunden. Ausschneiden oder Kleben ist nicht erforderlich. So können sich die Lernenden direkt mit dem räumlichen Aufbau und der mechanischen Funktion beschäftigen.
Für die Bewegung wird ein 180°-Servomotor eingesetzt und mit einem geeigneten Mikrocontroller verbunden. Sowohl Calliope mini V3 als auch BBC micro lassen sich zur Steuerung verwenden. In MakeCode entwickeln die Kinder erste Programme, mit denen sich die Kopf- beziehungsweise Kieferbewegung gezielt auslösen lässt.
Besonders spannend wird es mit Sensoren: Der Hungrybot kann auf Licht- oder Magnetwerte reagieren, während der Sleepybot durch Geräusche aus seinem Schlaf geweckt wird. So lernen die Kinder, Sensorwerte auszulesen, Bedingungen festzulegen und Bewegungsabläufe zu programmieren.
Für weitere Bewegungsmöglichkeiten lässt sich die Hauptvorlage mit dem vorgestanzten Erweiterungsbogen (Nº 676065) zu einem voll beweglichen Roboterkopf ausbauen. Beide Vorlagen sind auch gemeinsam als Vorlagenset (Nº 676098) erhältlich.
Über die digitalen LOFI-ROBOT-Materialien stehen Aufbauvideos, Programmierbeispiele, Anleitungen und Hilfestellungen zur Verfügung.
https://punchout.lofirobot.com/templates/robot-head/
Lieferumfang
Inhalt: Material für 1 Hungrybot- oder Sleepybot-Roboterkopf
1 vorgestanzter Kartonbogen mit Bauteilen für den Roboterkopf
Nicht enthalten: Schrauben, Muttern, Unterlegscheiben, Foldback-Klammern, Servomotor, Mikrocontroller, Verbindungskabel und Stromversorgung.
Die benötigten Komponenten sind in der folgenden Materialübersicht mit passenden OPITEC-Artikelnummern aufgeführt.
Zusätzlich benötigtes Material und Werkzeug
Für den programmierbaren Aufbau werden ein 180°-Servomotor, Befestigungsmaterial und wahlweise Calliope mini V3 oder BBC micro benötigt.
Werkzeug: Kreuzschlitz-Schraubendreher PH 0.
Die folgenden Materialtabellen gelten für die Hauptvorlage. Die Variante mit Erweiterung benötigt zusätzliche Servomotoren und Verbindungselemente.
VERSION CALLIOPE MINI V3
| Nº | Bezeichnung | Bedarf pro Projekt | Packungsgröße |
|---|---|---|---|
| 676054 | Hungrybot / Sleepybot Hauptvorlage | 1 | 1 |
| 120782 | Calliope mini V3 | 1 | 1 |
| 217203 | Steckbrückenkabel Stecker–Stecker, 20 cm | 3 | 40 |
| 219238 | 180°-Servomotor FT90B | 1 | 1 |
| 219283 | Linsenkopfschraube M3 x 12 mm PH | 6 | 2.000 |
| 219294 | Linsenkopfschraube M3 x 25 mm PH | 1 | 100 |
| 267016 | Mutter M3 | 7 | 100 |
| 219308 | Unterlegscheiben M3, DIN 9021 | 2 | 1.000 |
| 219250 | Foldback-Klammern, 32 mm | 2 | 100 |
| 318275 | Kreuzschlitz-Schraubendreher PH 0 | 1 | 1 |
Stromversorgung: Beim direkten Servoanschluss muss der Calliope mini über USB versorgt werden. Der Batteriehalter mit zwei AAA-Zellen reicht dafür nicht aus. Alternativ kann das Calliope mini V3 Servoboard (Nº 127120) verwendet werden. Bei Nutzung der im Servoboard enthaltenen Servomotoren entfallen der separate Servo und die Steckbrückenkabel.
VERSION BBC MICRO
| Nº | Bezeichnung | Bedarf pro Projekt | Packungsgröße |
|---|---|---|---|
| 676054 | Hungrybot / Sleepybot Hauptvorlage | 1 | 1 |
| 125726 | BBC micro Go | 1 | 1 |
| 127522 | ELECFREAKS ring V2 | 1 | 1 |
| 219238 | 180°-Servomotor FT90B | 1 | 1 |
| 219283 | Linsenkopfschraube M3 x 12 mm PH | 6 | 2.000 |
| 219294 | Linsenkopfschraube M3 x 25 mm PH | 1 | 100 |
| 267016 | Mutter M3 | 7 | 100 |
| 219308 | Unterlegscheiben M3, DIN 9021 | 2 | 1.000 |
| 219250 | Foldback-Klammern, 32 mm | 2 | 100 |
| 214467 | AAA-Batterien, 1,5 V | 3 | 24 |
| 318275 | Kreuzschlitz-Schraubendreher PH 0 | 1 | 1 |
Ersatzschrauben für das Servohorn: Linsen-Kreuzschlitz-Blechschrauben, 2,2 x 6,5 mm (Nº 208707), bei Bedarf 8 Stück.
Die wichtigsten Vorteile
Schneller Einstieg: Vorgestanzte Kartonteile ermöglichen einen unkomplizierten Aufbau ohne zusätzliche Schneidearbeiten.
Programmierung sichtbar machen: Befehle aus MakeCode werden unmittelbar in Bewegungen des Roboterkopfes umgesetzt.
Sensoren kennenlernen: Licht-, Magnet- und Geräuschwerte können zur Steuerung unterschiedlicher Reaktionen verwendet werden.
Schrittweise erweiterbar: Die Hauptvorlage lässt sich später mit zusätzlichen Bauteilen zu einem komplexeren Bewegungsmodell ausbauen.
Fächerübergreifend einsetzbar: In Informatik und Technik stehen Programmierlogik und Servosteuerung im Mittelpunkt. Im Gestaltungsunterricht können die Lernenden eigene Charaktere und Bewegungsabläufe entwickeln.
Für Schule und Unterricht
Empfohlener Einsatz: ab Klasse 5 für die Programmierung mit Sensoren und Servomotoren
Aufbauzeit laut Hersteller: ca. 20 Minuten für die Hauptvorlage ohne zusätzliche Unterrichtsphasen
Lernbereiche: Werken und Gestalten, Robotik, Programmieren / Coding, Elektronik
Kompetenzbereiche:
Gestalterisch-handwerkliche Kompetenz
Naturwissenschaftlich-technische Zusammenhänge
Technisches Verständnis
Unterrichtstipp: Wenn Roboter Gefühle zeigen
Wie lässt sich eine Bewegung so programmieren, dass ein Roboter müde, neugierig oder hungrig wirkt?
Die Lernenden bauen zunächst den Roboterkopf und steuern den Servomotor über zwei Tasten. Anschließend entwickeln sie eigene Reaktionen auf Sensorwerte: Der Hungrybot öffnet seinen Mund bei einem bestimmten Lichtwert, der Sleepybot wacht durch Geräusche auf.
Differenzierung: Einsteiger arbeiten zunächst mit vorgegebenen MakeCode-Blöcken. Fortgeschrittene verändern Schwellenwerte, nutzen Variablen und kombinieren mehrere Sensoren für komplexere Bewegungsabläufe.
Vorbereitungstipp: Die Schrauben und Muttern sollten vorab pro Projekt portioniert werden. Anschließend werden die Servomotoren montiert, korrekt angeschlossen und kalibriert, bevor die Programmierung beginnt.
Passende Projektideen: Das kostenlose OPITEC Lehrkraftspezial „Hungriger Roboter“ bietet einen ausgearbeiteten Unterrichtsablauf mit Präsentationen, Aufbauanleitung, MakeCode-Beispielen und Sensorprojekten. Die Materialien unterstützen Lehrkräfte von der ersten Servobewegung bis zu selbst programmierten Reaktionen auf Licht, Magnetwerte und Geräusche.
Datenblatt
| Alter: | 10+ |
|---|---|
| Arbeitszeit: | 1-2 |
| Ausführung: | Hauptvorlage |
| Erforderliche Arbeiten mit: | Schraubendreher |
| Klassenstufe Deutschland: | 5. Klasse |
| Kompetenzbereich: | Naturwissenschaftlich-technische Zusammenhänge |
| Lernbereich: | Elektronik, Programmieren / Coding, Werken und Gestalten |
| Marke: | LOFI Cardboard Robots |
| Material: | Pappe |
| Modellart: | Funktionsmodell |
| Produktart: | Vorlagen |