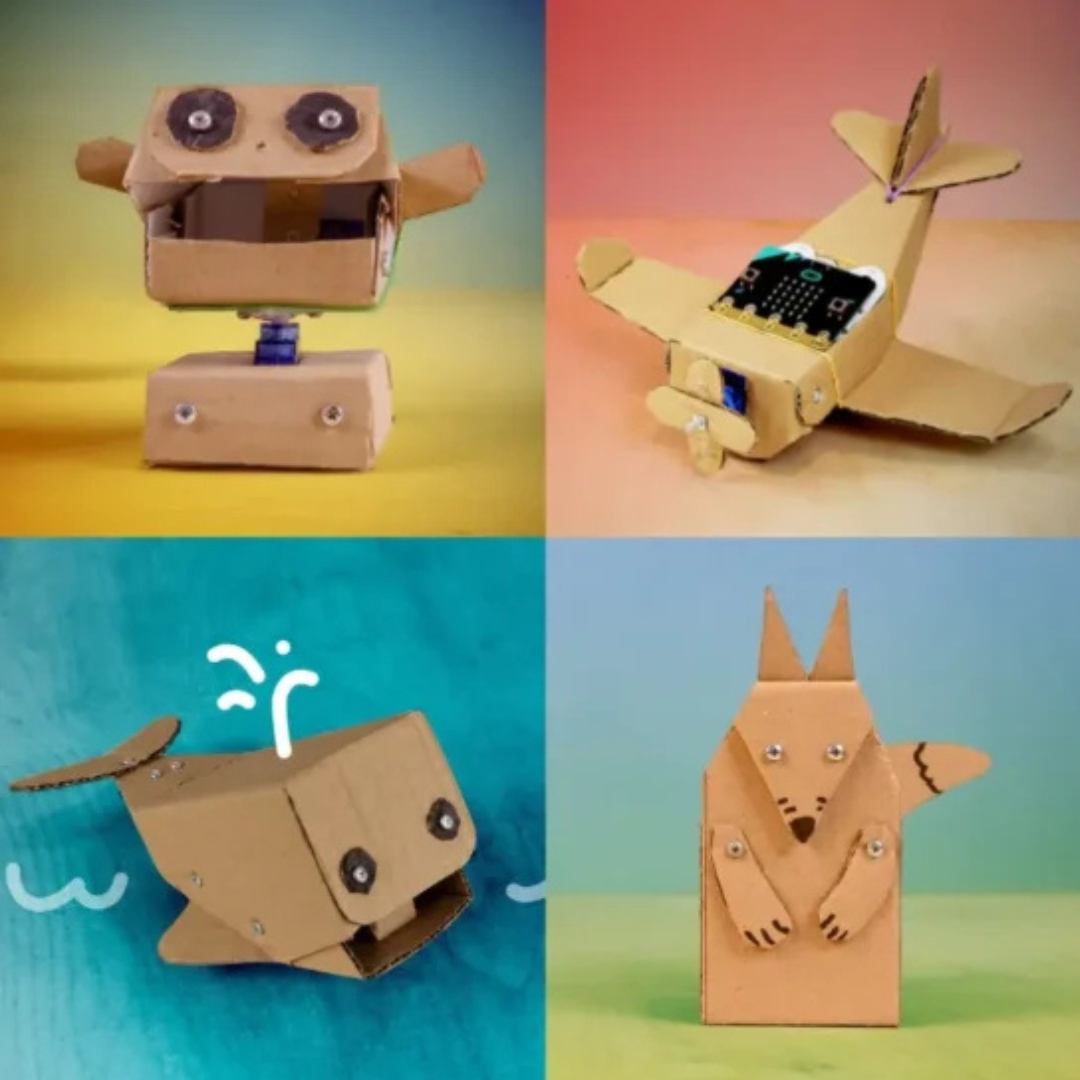
Plantilla de robot de cartón: Hungrybot/Sleepybot


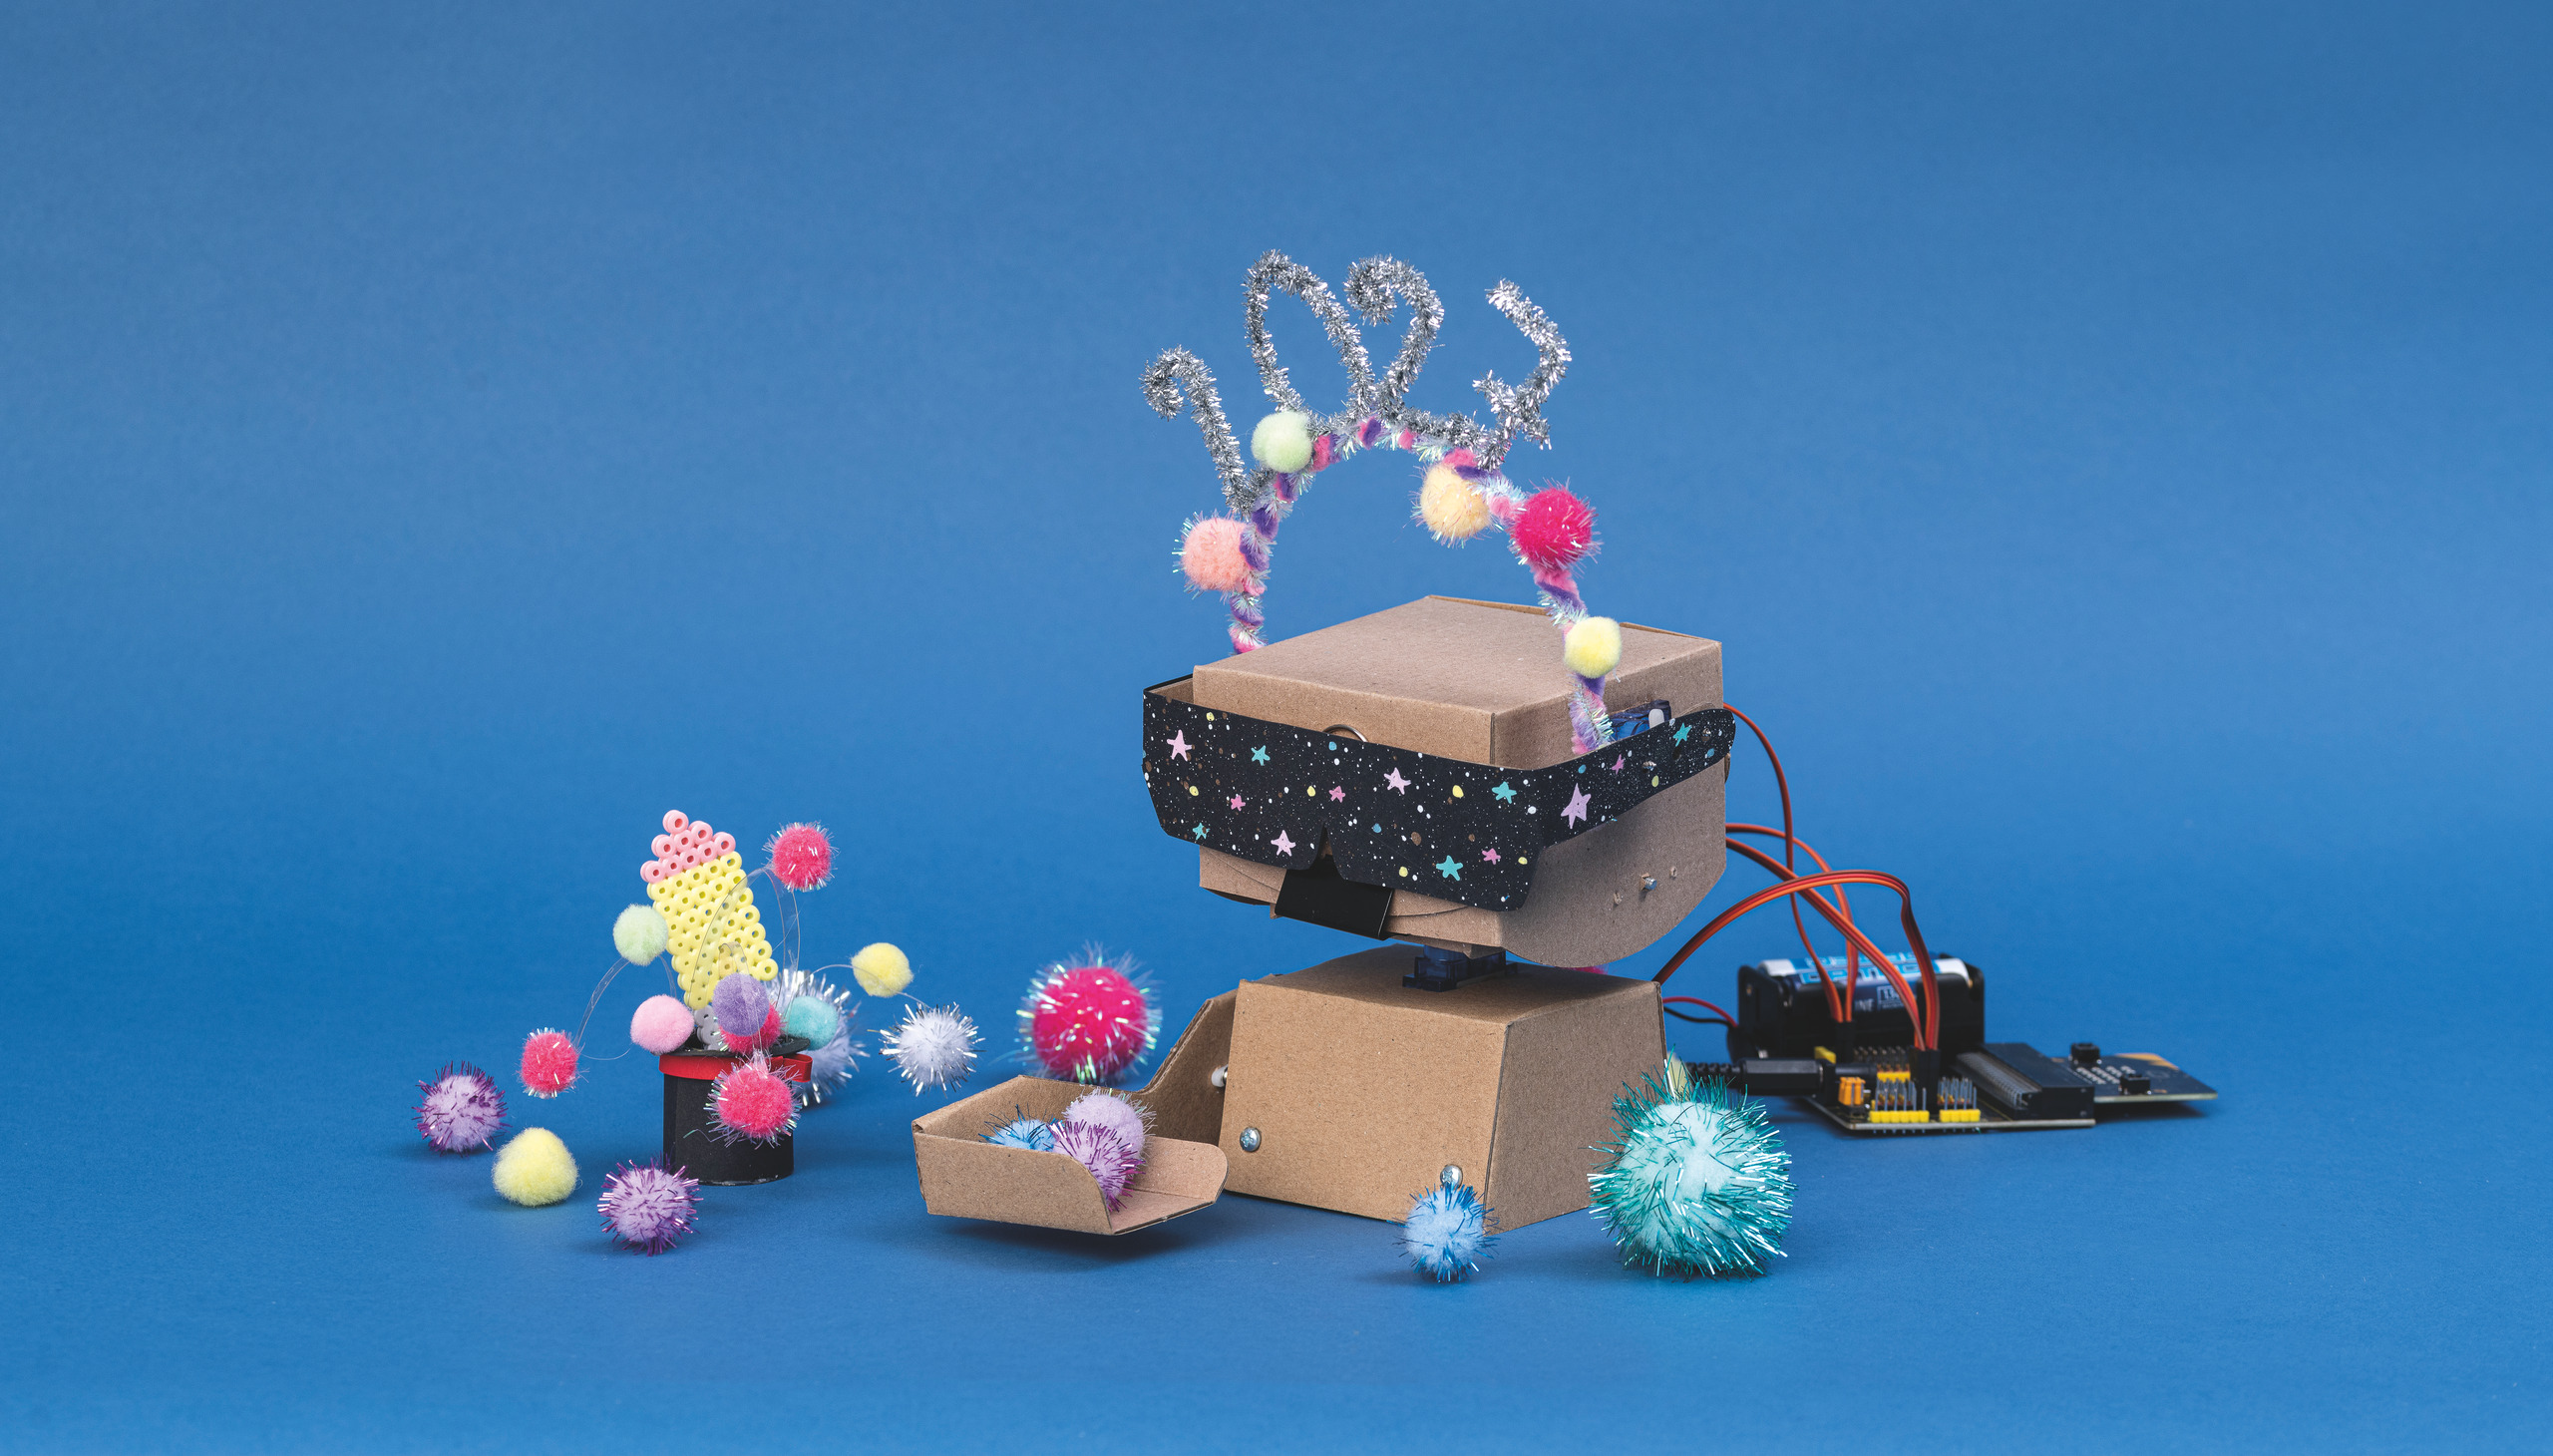
Construye tú mismo una cabeza robótica móvil
Solo tienes que separar las piezas de cartón precortadas y doblarlas
Se puede controlarcon Calliope mini o BBC micro
Programa de forma lúdica los sensores y los movimientos de los servomotores
¿Hambre, sueño o, de repente, completamente despierto? Con Hungrybot y Sleepybot, los niños descubr...
Más información sobre el producto
2,39 €
Plazo de entrega: 4–6 días laborables
676054
Zubehör


Los clientes también compraron


Plantilla de robot de cartón: Hungrybot/Sleepybot


Construir robots de cartón: una introducción sencilla al control servo y a la programación
¿Hambre, sueño o, de repente, completamente despierto? Con Hungrybot y Sleepybot, los niños descubren cómo una cabeza de robot construida por ellos mismos puede reaccionar a comandos de programación. La plantilla de cartón precortada facilita el montaje y ilustra claramente la relación entre la construcción, el servomotor y el movimiento.
Las piezas de cartón se separan con cuidado de la hoja, se pliegan siguiendo las líneas marcadas y se unen con tornillos y tuercas que se adquieren por separado. No es necesario recortar ni pegar. De este modo, los alumnos pueden centrarse directamente en el montaje espacial y el funcionamiento mecánico.
Para el movimiento se utiliza un servomotor de 180° conectado a un microcontrolador adecuado. Tanto Calliope mini V3 como BBC micro pueden utilizarse para el control. En MakeCode, los niños desarrollan sus primeros programas con los que pueden activar de forma selectiva el movimiento de la cabeza o de la mandíbula.
Lo más emocionante son los sensores: el Hungrybot puede reaccionar a valores de luz o magnéticos, mientras que el Sleepybot se despierta de su sueño con el ruido. De este modo, los niños aprenden a leer los valores de los sensores, establecer condiciones y programar secuencias de movimiento.
Para ampliar las posibilidades de movimiento, la plantilla principal se puede ampliar con la hoja de ampliación preperforada (n.º 676065) hasta convertirla en una cabeza robótica totalmente móvil. Ambas plantillas también están disponibles juntas como juego de plantillas (n.º 676098).
A través de los materiales digitales de LOFI-ROBOT se pueden consultar vídeos de montaje, ejemplos de programación, instrucciones y guías de ayuda.
https://punchout.lofirobot.com/templates/robot-head/
Contenido del envío
Contenido: material para 1 cabeza robótica Hungrybot o Sleepybot
1 hoja de cartón troquelada con las piezas para la cabeza del robot
No incluye: tornillos, tuercas, arandelas, grapas, servomotor, microcontrolador, cables de conexión y fuente de alimentación.
Los componentes necesarios se enumeran en la siguiente lista de materiales con los números de referencia correspondientes de OPITEC.
Material y herramientas adicionales necesarios
Para el montaje programable se necesitaun servomotor de 180°, material de fijación y, a elegir, un Calliope mini V3 o un BBC micro.
Herramientas: destornillador de estrella PH 0.
Las siguientes tablas de materiales se refieren al modelo principal. La variante con ampliación requiere servomotores y elementos de unión adicionales.
VERSIÓN CALLIOPE MINI V3
| N.º | Denominación | Cantidad necesaria por proyecto | Tamaño del paquete |
|---|---|---|---|
| 676054 | Plantilla principal de Hungrybot / Sleepybot | 1 | 1 |
| 120782 | Calliope mini V3 | 1 | 1 |
| 217203 | Cable de puente con conectores macho-macho, 20 cm | 3 | 40 |
| 219238 | Servomotor de 180° FT90B | 1 | 1 |
| 219283 | Tornillo de cabeza redonda M3 x 12 mm PH | 6 | 2.000 |
| 219294 | Tornillo de cabeza redonda M3 x 25 mm PH | 1 | 100 |
| 267016 | Tuerca M3 | 7 | 100 |
| 219308 | Arandelas M3, DIN 9021 | 2 | 1.000 |
| 219250 | Clips de sujeción, 32 mm | 2 | 100 |
| 318275 | Destornillador de estrella PH 0 | 1 | 1 |
Alimentación eléctrica: si se conecta directamente al servo, el Calliope mini debe alimentarse a través de USB. El soporte para pilas con dos pilas AAA no es suficiente para ello. Como alternativa, se puede utilizar la placa de servos Calliope mini V3 (n.º 127120). Si se utilizan los servomotores incluidos en la placa de servos, no es necesario el servo independiente ni los cables de puente.
VERSIÓN BBC MICRO
| N.º | Denominación | Necesidades por proyecto | Tamaño del paquete |
|---|---|---|---|
| 676054 | Plantilla principal de Hungrybot / Sleepybot | 1 | 1 |
| 125726 | BBC micro Go | 1 | 1 |
| 127522 | Anillo ELECFREAKS V2 | 1 | 1 |
| 219238 | Servomotor de 180° FT90B | 1 | 1 |
| 219283 | Tornillo de cabeza redonda M3 x 12 mm PH | 6 | 2.000 |
| 219294 | Tornillo de cabeza redonda M3 x 25 mm PH | 1 | 100 |
| 267016 | Tuerca M3 | 7 | 100 |
| 219308 | Arandelas M3, DIN 9021 | 2 | 1.000 |
| 219250 | Clips de sujeción, 32 mm | 2 | 100 |
| 214467 | Pilas AAA, 1,5 V | 3 | 24 |
| 318275 | Destornillador de estrella PH 0 | 1 | 1 |
Tornillos de repuesto para el brazo del servo: tornillos de chapa con cabeza de lente y ranura en cruz, 2,2 x 6,5 mm (n.º 208707); 8 unidades, si es necesario.
Las ventajas más importantes
Inicio rápido: las piezas de cartón troqueladas permiten un montaje sencillo sin necesidad de cortes adicionales.
Hacer visible la programación: los comandos de MakeCode se traducen inmediatamente en movimientos de la cabeza del robot.
Familiarizarse con los sensores: los valores de luz, magnetismo y sonido pueden utilizarse para controlar diferentes reacciones.
Ampliable por etapas: la plantilla principal se puede ampliar posteriormente con componentes adicionales para crear un modelo de movimiento más complejo.
Aplicable de forma interdisciplinar: en Informática y Tecnología, la atención se centra en la lógica de programación y el control servo. En las clases de Diseño, los alumnos pueden desarrollar sus propios personajes y secuencias de movimientos.
Para el colegio y las clases
Uso recomendado: a partir de 5.º de primaria para la programación con sensores y servomotores
Tiempo de montaje según el fabricante: unos 20 minutos para la plantilla principal, sin contar las fases adicionales de la clase
Áreas de aprendizaje: Trabajos manuales y diseño, robótica, programación/codificación, electrónica
Áreas de competencia:
Competencia creativa y manual
Relaciones entre las ciencias naturales y la tecnología
Comprensión técnica
Consejo didáctico: Cuando los robots muestran emociones
¿Cómo se puede programar un movimiento para que un robot parezca cansado, curioso o hambriento?
En primer lugar, los alumnos construyen la cabeza del robot y controlan el servomotor mediante dos botones. A continuación, desarrollan sus propias reacciones en función de los valores de los sensores: el «Hungrybot» abre la boca cuando se alcanza un determinado nivel de luz, y el «Sleepybot» se despierta con los ruidos.
Diferenciación: los principiantes trabajan primero con bloques de MakeCode predefinidos. Los alumnos avanzados modifican los valores umbral, utilizan variables y combinan varios sensores para crear secuencias de movimiento más complejas.
Consejo de preparación: los tornillos y las tuercas deben repartirse por proyectos con antelación. A continuación, se montan los servomotores, se conectan correctamente y se calibran antes de comenzar la programación.
Ideas de proyectos adecuadas: El material didáctico gratuito de OPITEC para profesores «El robot hambriento» ofrece un plan de clase detallado con presentaciones, instrucciones de montaje, ejemplos de MakeCode y proyectos con sensores. Los materiales ayudan a los profesores desde el primer movimiento del servomotor hasta las reacciones programadas por los propios alumnos ante la luz, los campos magnéticos y los sonidos.
Ficha técnica
| Duración de la actividad: | 1-2 |
|---|---|
| Edad: | 10+ |
| Marca: | LOFI Cardboard Robots |
| Material: | Cartón |
| Nivel escolar: | 5ª clase |
| Realización: | Plantilla principal |
| Tipo de producto: | Plantillas |
| Tipo de proyecto: | Modelo funcional |
| Trabajo necesario con: | Schraubendreher |
| Área competencial: | Contextos científicos y técnicos |
| Área curricular: | Electrónica, Plástica y manualidades, Programación / Codificación |