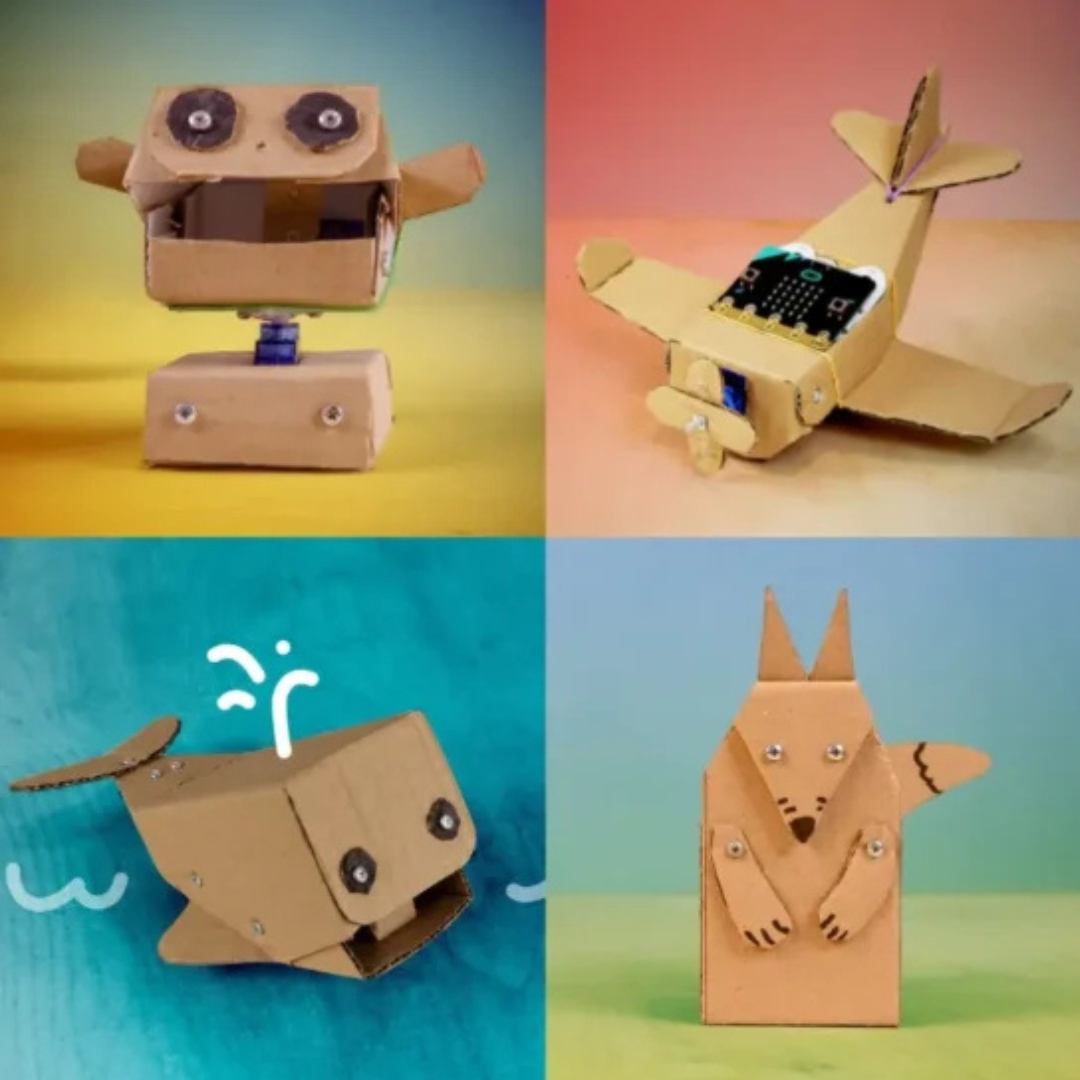
Modello di robot in cartone: Hungrybot/Sleepybot


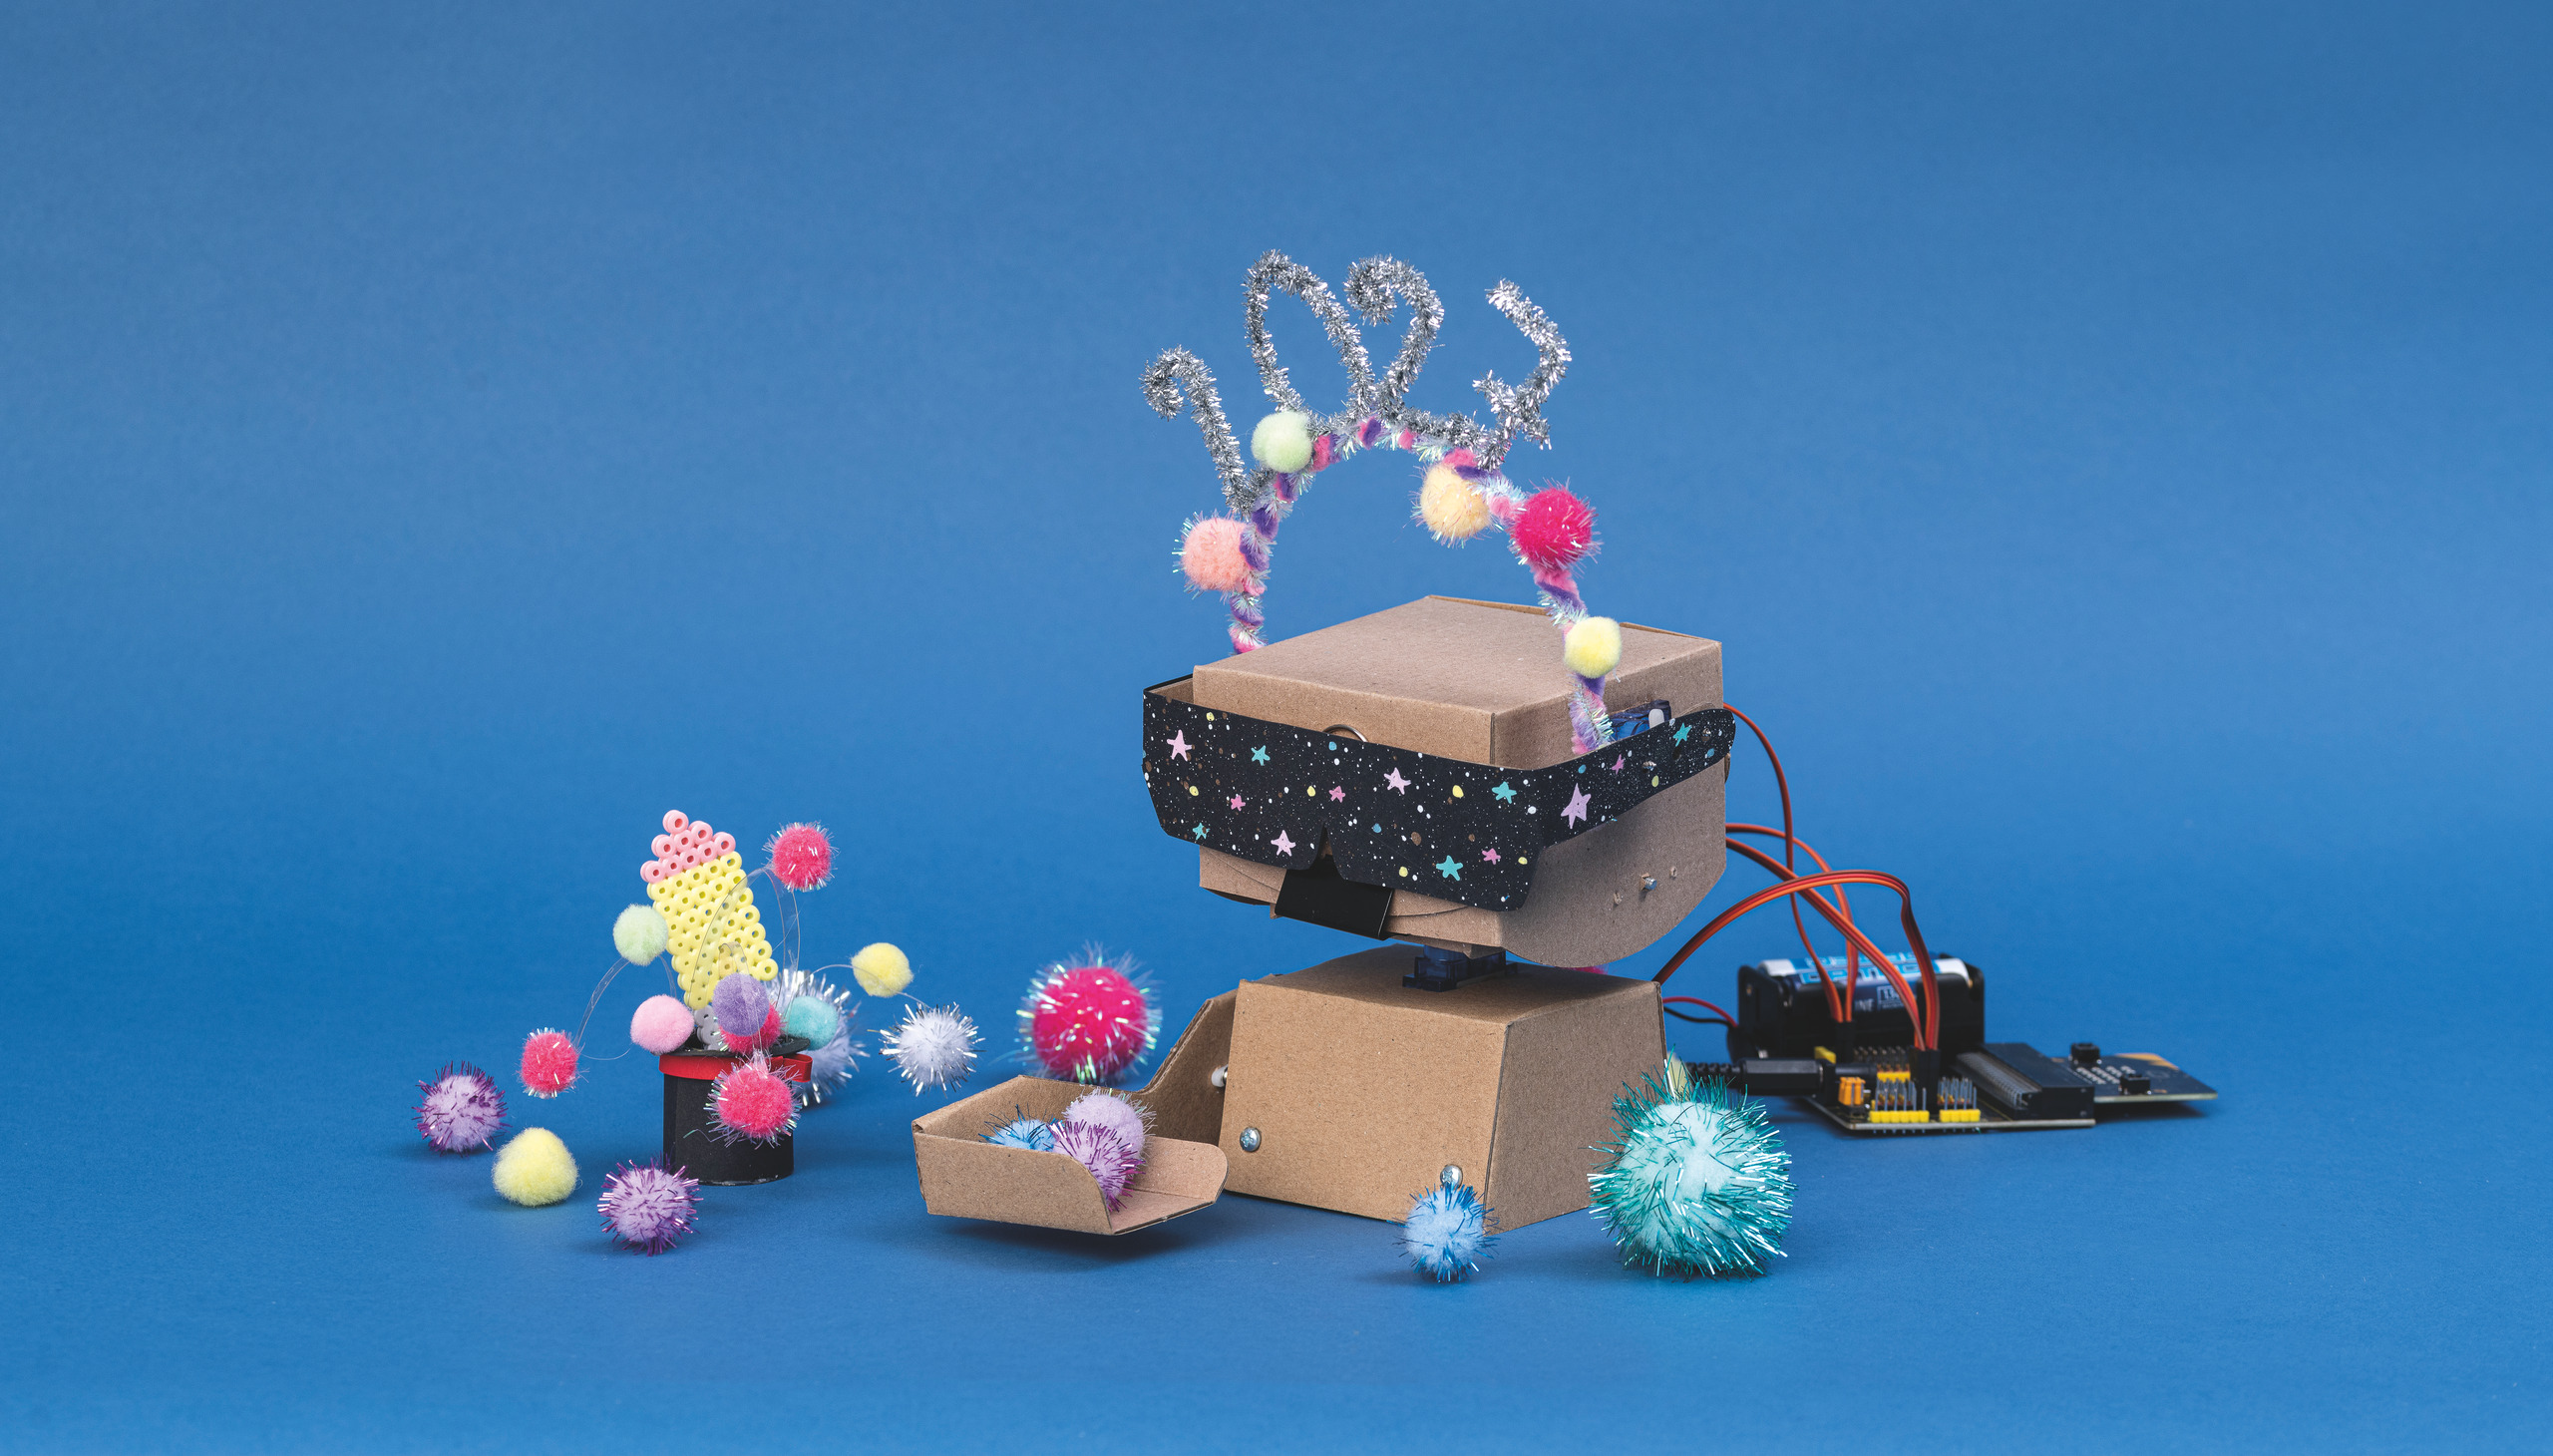
Costruire da soli una testa robotica mobile
Basta staccare i pezzi di cartone pretagliati e piegarli
Controllabilecon Calliope mini o BBC micro
Programmare in modo divertente i sensori e i movimenti dei servomotori
Affamati, stanchi o improvvisamente svegli? Con Hungrybot e Sleepybot i bambini scoprono come u...
Maggiori informazioni sul prodotto
CHF 2.25
Tempi di consegna: 3–5 giorni lavorativi
676054
Zubehör


I clienti hanno acquistato anche


Modello di robot in cartone: Hungrybot/Sleepybot


Costruire robot con il cartone: un’introduzione semplice al servocomando e alla programmazione
Affamati, stanchi o improvvisamente svegli? Con Hungrybot e Sleepybot i bambini scoprono come una testa robotica autocostruita possa reagire ai comandi di programmazione. Il modello in cartone pretagliato facilita il montaggio e rende chiaro il nesso tra costruzione, servomotore e movimento.
I pezzi di cartone vanno staccati con cura dal foglio, piegati lungo le linee segnate e assemblati con viti e dadi disponibili separatamente. Non è necessario ritagliare né incollare. In questo modo, gli allievi possono concentrarsi direttamente sulla struttura spaziale e sul funzionamento meccanico.
Per il movimento viene utilizzato un servomotore a 180°, collegato a un microcontrollore adeguato. Sia Calliope mini V3 che BBC micro possono essere utilizzati per il controllo. In MakeCode i bambini sviluppano i primi programmi con cui è possibile attivare in modo mirato il movimento della testa o della mascella.
La cosa diventa particolarmente interessante con i sensori: l’Hungrybot può reagire alla luce o ai campi magnetici, mentre lo Sleepybot viene risvegliato dal sonno dai rumori. In questo modo i bambini imparano a leggere i valori dei sensori, a definire condizioni e a programmare sequenze di movimento.
Per ulteriori possibilità di movimento, il modello principale può essere ampliato con il foglio di espansione pretagliato (n. 676065) fino a diventare una testa robotica completamente mobile. Entrambi i modelli sono disponibili anche insieme come set di modelli (n. 676098).
Tramite i materiali digitali LOFI-ROBOT sono disponibili video di montaggio, esempi di programmazione, istruzioni e guide.
https://punchout.lofirobot.com/templates/robot-head/
Contenuto della confezione
Contenuto: materiale per 1 testa robotica Hungrybot o Sleepybot
1 foglio di cartone fustellato con componenti per la testa del robot
Non inclusi: viti, dadi, rondelle, graffette a molla, servomotore, microcontrollore, cavi di collegamento e alimentatore.
I componenti necessari sono elencati nella seguente tabella dei materiali con i relativi codici articolo OPITEC.
Materiale e attrezzi aggiuntivi necessari
Per l’assemblaggio programmabile sono necessariun servomotore a 180°, materiale di fissaggio e, a scelta, Calliope mini V3 o BBC micro.
Attrezzi: cacciavite a croce PH 0.
Le seguenti tabelle dei materiali si riferiscono al modello base. La variante con espansione richiede servomotori e elementi di collegamento aggiuntivi.
VERSIONE CALLIOPE MINI V3
| N. | Denominazione | Quantità necessaria per progetto | Confezione |
|---|---|---|---|
| 676054 | Hungrybot / Sleepybot Modello principale | 1 | 1 |
| 120782 | Calliope mini V3 | 1 | 1 |
| 217203 | Cavo per ponticelli maschio-maschio, 20 cm | 3 | 40 |
| 219238 | Servomotore a 180° FT90B | 1 | 1 |
| 219283 | Vite a testa bombata M3 x 12 mm PH | 6 | 2.000 |
| 219294 | Vite a testa bombata M3 x 25 mm PH | 1 | 100 |
| 267016 | Dado M3 | 7 | 100 |
| 219308 | Rondelle M3, DIN 9021 | 2 | 1.000 |
| 219250 | Graffette a molla, 32 mm | 2 | 100 |
| 318275 | Cacciavite a croce PH 0 | 1 | 1 |
Alimentazione: in caso di collegamento diretto al servocomando, il Calliope mini deve essere alimentato tramite USB. Il portabatterie con due batterie AAA non è sufficiente a questo scopo. In alternativa è possibile utilizzare la scheda servomotori Calliope mini V3 (n. 127120). Se si utilizzano i servomotori integrati nella scheda, non sono necessari né il servomotore separato né i cavi di collegamento.
VERSIONE BBC MICRO
| N. | Denominazione | Fabbisogno per progetto | Confezione da |
|---|---|---|---|
| 676054 | Hungrybot / Sleepybot Modello principale | 1 | 1 |
| 125726 | BBC micro Go | 1 | 1 |
| 127522 | Anello ELECFREAKS V2 | 1 | 1 |
| 219238 | Servomotore a 180° FT90B | 1 | 1 |
| 219283 | Vite a testa bombata M3 x 12 mm PH | 6 | 2.000 |
| 219294 | Vite a testa bombata M3 x 25 mm PH | 1 | 100 |
| 267016 | Dado M3 | 7 | 100 |
| 219308 | Rondelle M3, DIN 9021 | 2 | 1.000 |
| 219250 | Graffette a molla, 32 mm | 2 | 100 |
| 214467 | Batterie AAA, 1,5 V | 3 | 24 |
| 318275 | Cacciavite a croce PH 0 | 1 | 1 |
Viti di ricambio per il braccio del servocomando: viti a lamiera con testa a croce e punta a lente, 2,2 x 6,5 mm (n. 208707), 8 pezzi se necessario.
I vantaggi principali
Avvio rapido: i componenti in cartone pre-fustellati consentono un montaggio semplice senza ulteriori operazioni di taglio.
Rendere visibile la programmazione: i comandi di MakeCode vengono tradotti immediatamente in movimenti della testa del robot.
Scoprire i sensori: i valori relativi alla luce, al campo magnetico e al rumore possono essere utilizzati per controllare diverse reazioni.
Espandibile gradualmente: il modello base può essere successivamente ampliato con componenti aggiuntivi per creare un modello di movimento più complesso.
Utilizzabile in modo interdisciplinare: nelle materie di informatica e tecnologia, la logica di programmazione e il controllo servo sono al centro dell’attenzione. Nelle lezioni di design, gli studenti possono sviluppare personaggi e sequenze di movimenti personalizzati.
Per la scuola e l’insegnamento
Impiego consigliato: a partire dalla quinta classe per la programmazione con sensori e servomotori
Tempo di montaggio secondo il produttore: circa 20 minuti per il modello base senza fasi didattiche aggiuntive
Aree di apprendimento: lavori manuali e arti figurative, robotica, programmazione / coding, elettronica
Aree di competenza:
Competenze creative e manuali
Nessi scientifico-tecnici
Comprensione tecnica
Suggerimento didattico: quando i robot mostrano emozioni
Come si può programmare un movimento in modo che un robot sembri stanco, curioso o affamato?
Gli studenti costruiscono innanzitutto la testa del robot e controllano il servomotore tramite due pulsanti. Successivamente sviluppano reazioni personalizzate in base ai valori rilevati dai sensori: l’Hungrybot apre la bocca quando viene rilevato un determinato livello di luminosità, mentre lo Sleepybot si sveglia in presenza di rumori.
Differenziazione: i principianti lavorano inizialmente con blocchi MakeCode predefiniti. Gli studenti più avanzati modificano i valori di soglia, utilizzano variabili e combinano più sensori per sequenze di movimento più complesse.
Consiglio per la preparazione: le viti e i dadi dovrebbero essere suddivisi in porzioni per ogni progetto in anticipo. Successivamente, i servomotori vengono montati, collegati correttamente e calibrati prima di iniziare la programmazione.
Idee di progetto adatte: lo speciale gratuito per insegnanti di OPITEC «Robot affamato» offre un programma didattico completo con presentazioni, istruzioni di montaggio, esempi MakeCode e progetti con i sensori. I materiali supportano gli insegnanti dal primo movimento servomotore fino alle reazioni programmate autonomamente in risposta a luce, valori magnetici e rumori.
Scheda tecnica
| Area di apprendimento: | Elettronica, Lavori manuali e creativi, Programmazione / Codifica |
|---|---|
| Area di competenza: | Contesti scientifici e tecnici |
| Esecuzione: | Documento principale |
| Età: | 10+ |
| Lavoro richiesto con: | Schraubendreher |
| Livello scolastico: | 5a classe |
| Marca: | LOFI Cardboard Robots |
| Materiale: | Cartone |
| Orario di lavoro: | 1-2 |
| Tipo di modello: | Modello funzionale |
| Tipo di prodotto: | Modelli |