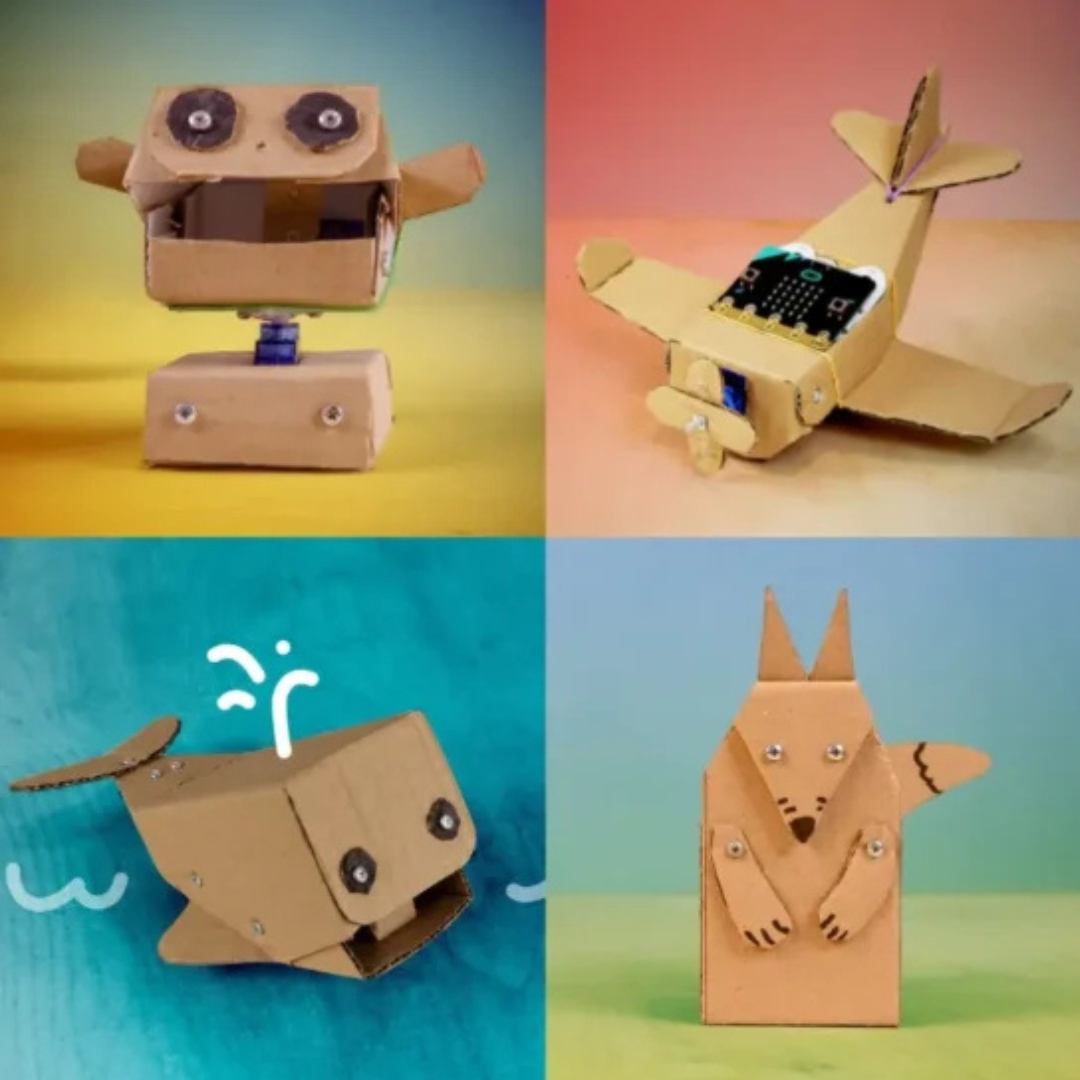
Modèle de robot en carton « Hungrybot/Sleepybot »


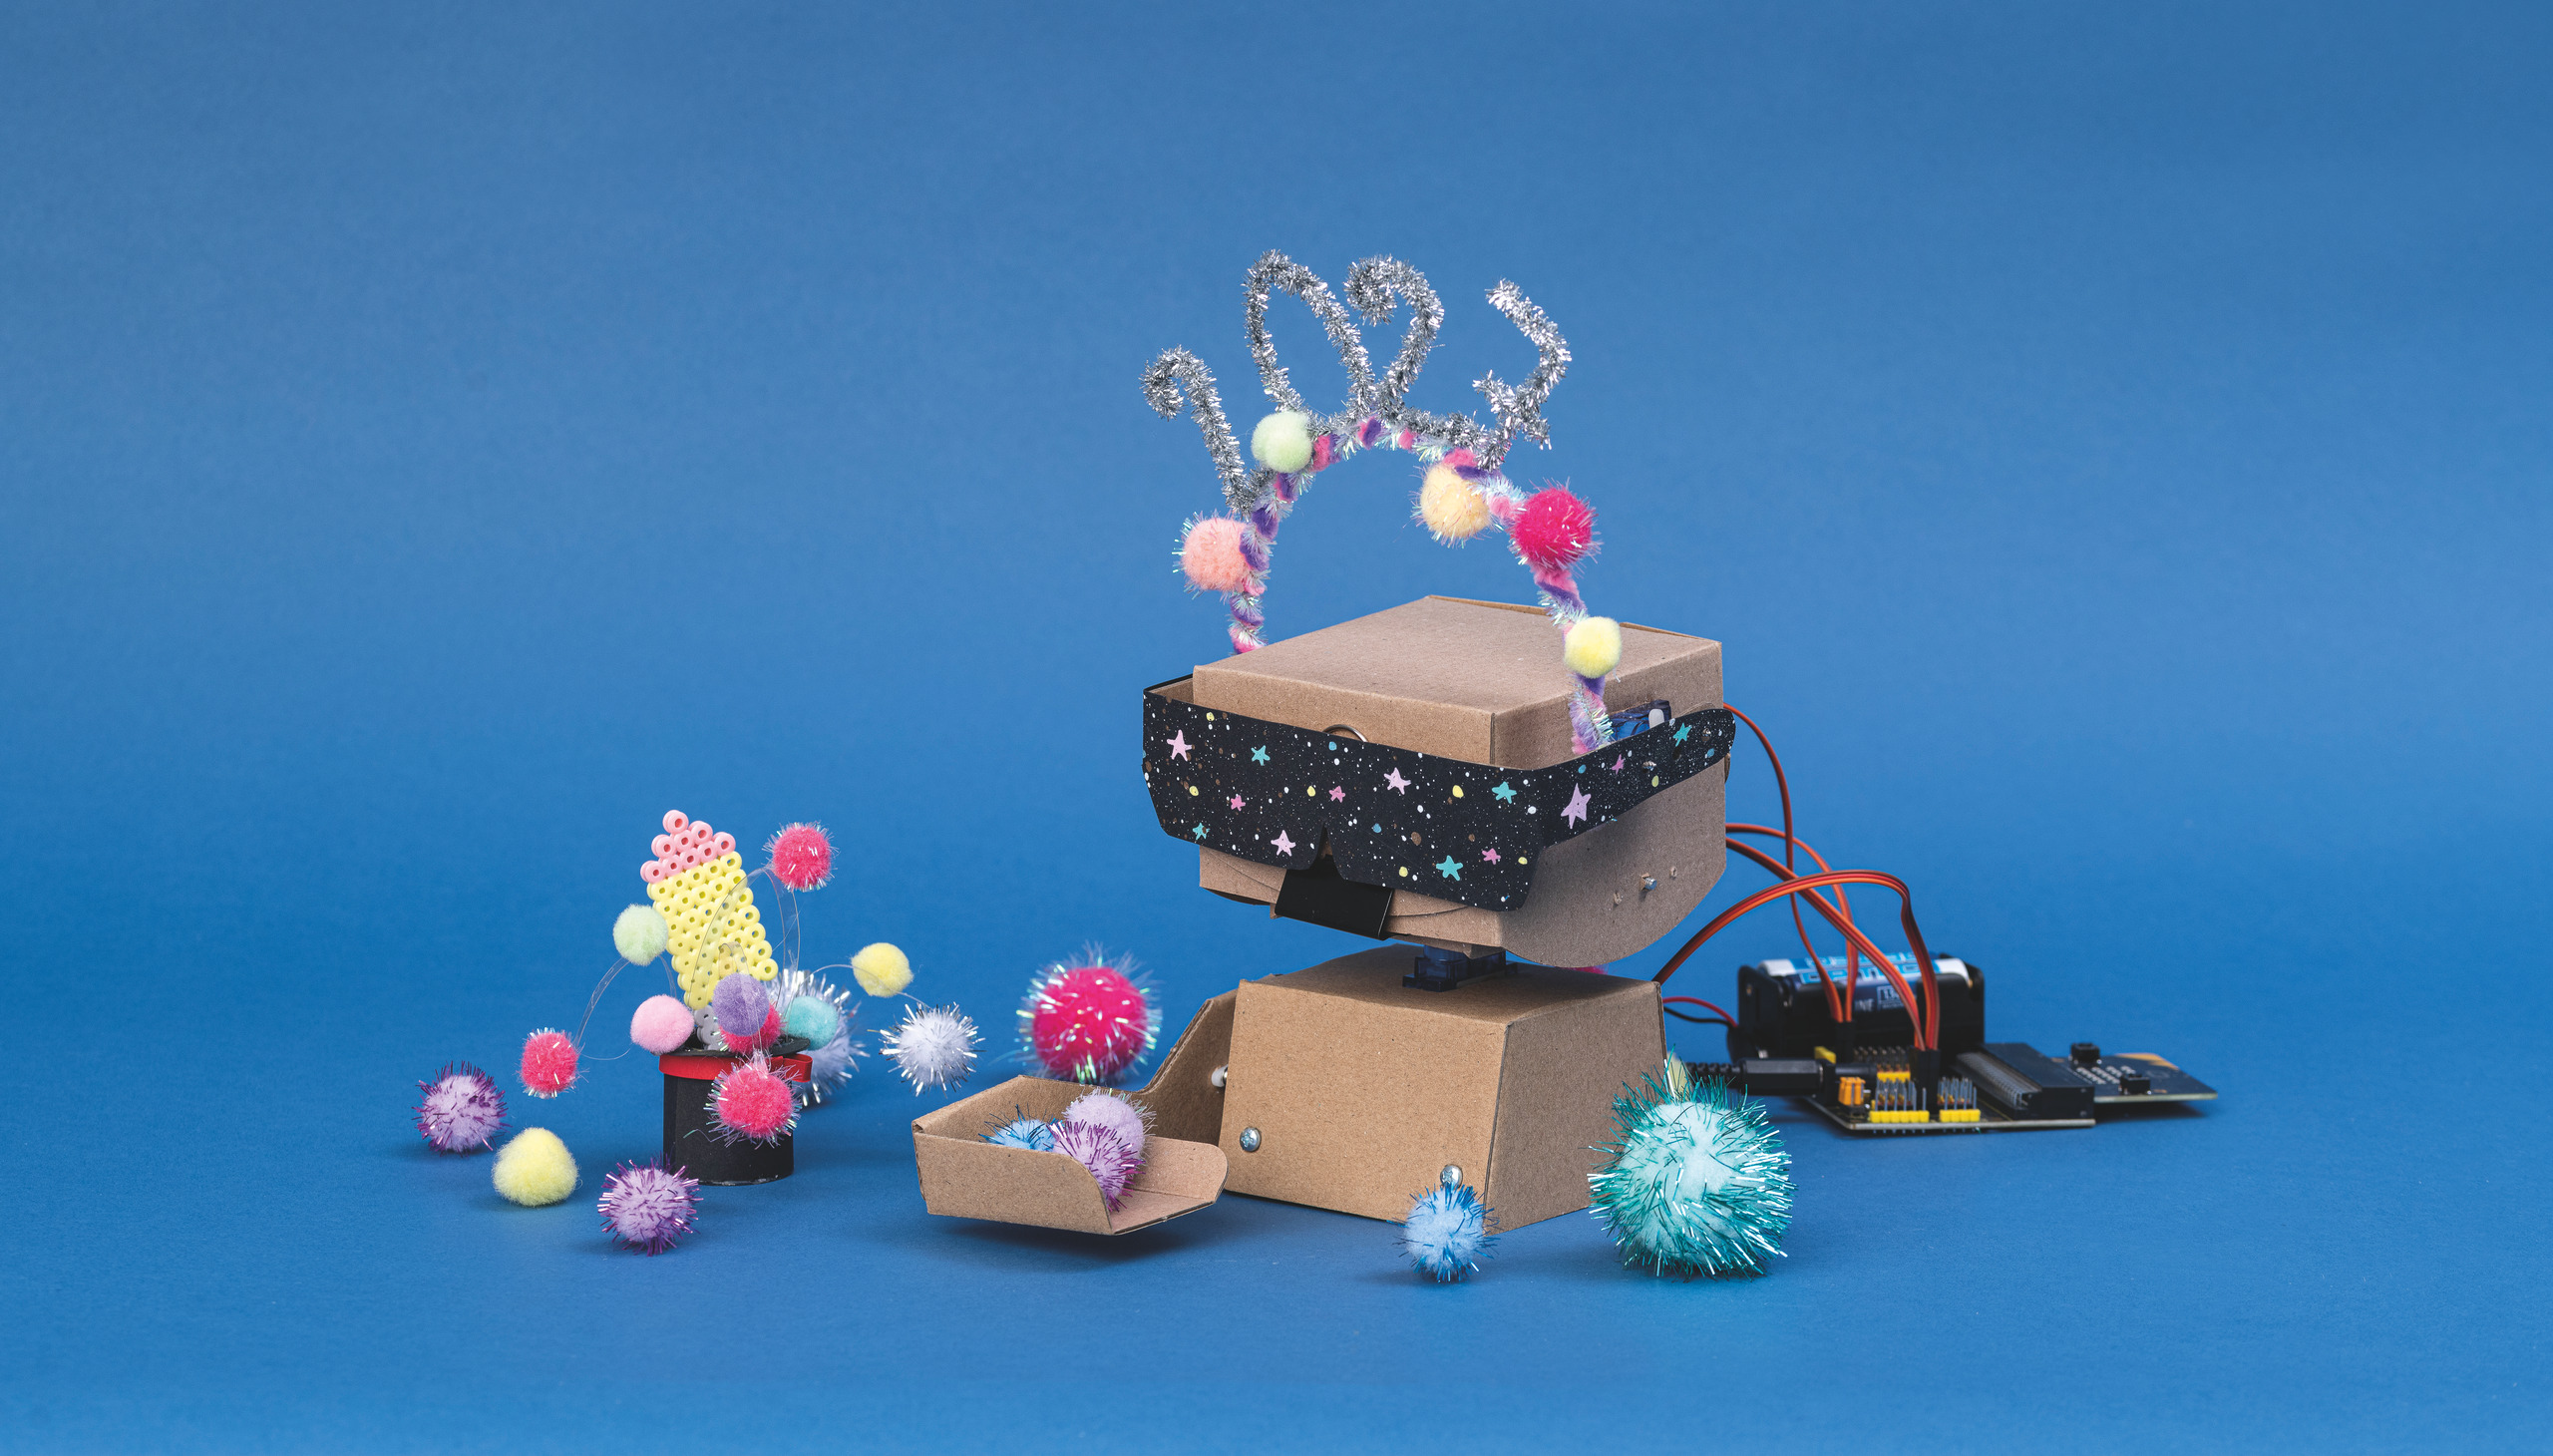
Construire soi-même une tête de robot mobile
Il suffit de détacher les pièces de carton prédécoupées et de les plier
Contrôlableavec Calliope mini ou BBC micro
Programmer de manière ludique les capteurs et les mouvements des servomoteurs
Faim, fatigue ou soudainement bien réveillé ? Avec Hungrybot et Sleepybot, les enfants découvrent comm...
Plus d'informations sur le produit
2.25 CHF
Délai de livraison : 3–5 jours ouvrables
676054
Zubehör


Les clients ont également acheté


Modèle de robot en carton « Hungrybot/Sleepybot »


Construire des robots en carton : une initiation simple à la servocommande et au codage
Faim, fatigue ou soudainement bien réveillé ? Avec Hungrybot et Sleepybot, les enfants découvrent comment une tête de robot qu’ils ont eux-mêmes construite peut réagir à des commandes de programmation. Le gabarit en carton prédécoupé facilite le montage et illustre clairement le lien entre la construction, le servomoteur et le mouvement.
Les pièces en carton sont soigneusement détachées de la feuille, pliées le long des lignes marquées, puis assemblées à l’aide de vis et d’écrous vendus séparément. Il n’est pas nécessaire de découper ni de coller. Les élèves peuvent ainsi se concentrer directement sur l’assemblage spatial et le fonctionnement mécanique.
Pour le mouvement, on utilise un servomoteur à 180° relié à un microcontrôleur adapté. Le Calliope mini V3 et le BBC micro peuventtous deux être utilisés pour le pilotage. Dans MakeCode, les enfants développent leurs premiers programmes permettant de déclencher de manière ciblée les mouvements de la tête ou de la mâchoire.
Les capteurs rendent l’expérience particulièrement passionnante : le Hungrybot peut réagir à la lumière ou à des signaux magnétiques, tandis que le Sleepybot est réveillé de son sommeil par des bruits. Les enfants apprennent ainsi à lire les valeurs des capteurs, à définir des conditions et à programmer des séquences de mouvements.
Pour élargir les possibilités de mouvement, le modèle principal peut être complété par la feuille d’extension prédécoupée (n° 676065) afin d’obtenir une tête de robot entièrement mobile. Les deux modèles sont également disponibles ensemble sous forme de kit (n° 676098).
Les ressources numériques LOFI-ROBOT proposent des vidéos de montage, des exemples de programmation, des notices d’utilisation et des aides.
https://punchout.lofirobot.com/templates/robot-head/
Contenu de la livraison
Contenu : matériel pour 1 tête de robot Hungrybot ou Sleepybot
1 feuille de carton prédécoupée contenant les pièces pour la tête de robot
Non inclus : vis, écrous, rondelles, agrafes, servomoteur, microcontrôleur, câbles de raccordement et alimentation électrique.
Les composants nécessaires sont répertoriés dans le tableau récapitulatif ci-dessous, avec les références OPITEC correspondantes.
Matériel et outils supplémentaires nécessaires
Pour le montage programmable, il fautun servomoteur à 180°, du matériel de fixation et, au choix, un Calliope mini V3 ou un BBC micro.
Outillage : tournevis cruciforme PH 0.
Les tableaux de matériel suivants s'appliquent au modèle de base. La variante avec extension nécessite des servomoteurs et des éléments de fixation supplémentaires.
VERSION CALLIOPE MINI V3
| N° | Désignation | Quantité nécessaire par projet | Conditionnement |
|---|---|---|---|
| 676054 | Modèle principal Hungrybot / Sleepybot | 1 | 1 |
| 120782 | Calliope mini V3 | 1 | 1 |
| 217203 | Câble de pontage mâle-mâle, 20 cm | 3 | 40 |
| 219238 | Servomoteur à 180° FT90B | 1 | 1 |
| 219283 | Vis à tête bombée M3 x 12 mm PH | 6 | 2 000 |
| 219294 | Vis à tête bombée M3 x 25 mm PH | 1 | 100 |
| 267016 | Écrou M3 | 7 | 100 |
| 219308 | Rondelles M3, DIN 9021 | 2 | 1 000 |
| 219250 | Trombones, 32 mm | 2 | 100 |
| 318275 | Tournevis cruciforme PH 0 | 1 | 1 |
Alimentation : en cas de connexion directe au servomoteur, le Calliope mini doit être alimenté via USB. Le porte-piles contenant deux piles AAA n'est pas suffisant à cet effet. Il est également possible d'utiliser la carte servo Calliope mini V3 (n° 127120). En cas d'utilisation des servomoteurs intégrés à la carte servo, le servo séparé et les câbles de pontage ne sont plus nécessaires.
VERSION BBC MICRO
| N° | Désignation | Quantité nécessaire par projet | Contenu du paquet |
|---|---|---|---|
| 676054 | Modèle principal Hungrybot / Sleepybot | 1 | 1 |
| 125726 | BBC micro Go | 1 | 1 |
| 127522 | Bague ELECFREAKS V2 | 1 | 1 |
| 219238 | Servomoteur à 180° FT90B | 1 | 1 |
| 219283 | Vis à tête bombée M3 x 12 mm PH | 6 | 2 000 |
| 219294 | Vis à tête bombée M3 x 25 mm PH | 1 | 100 |
| 267016 | Écrou M3 | 7 | 100 |
| 219308 | Rondelles M3, DIN 9021 | 2 | 1 000 |
| 219250 | Trombones, 32 mm | 2 | 100 |
| 214467 | Piles AAA, 1,5 V | 3 | 24 |
| 318275 | Tournevis cruciforme PH 0 | 1 | 1 |
Vis de rechange pour le bras de servo : vis à tôle à tête bombée et empreinte cruciforme, 2,2 x 6,5 mm (n° 208707), 8 pièces si nécessaire.
Les principaux avantages
Mise en route rapide : les pièces en carton pré-découpées permettent un montage simple sans découpe supplémentaire.
Rendre la programmation visible : les commandes issues de MakeCode sont immédiatement traduites en mouvements de la tête du robot.
Découvrir les capteurs : les valeurs de lumière, magnétiques et sonores peuvent être utilisées pour contrôler différentes réactions.
Extensible étape par étape : le modèle de base peut être complété ultérieurement par des composants supplémentaires pour créer un modèle de mouvement plus complexe.
Utilisation interdisciplinaire : en informatique et en technologie, la logique de programmation et la commande par servomoteur sont au cœur de l'apprentissage. En cours de création, les élèves peuvent développer leurs propres personnages et séquences de mouvements.
Pour l'école et l'enseignement
Utilisation recommandée : à partir de la 5e pour la programmation avec des capteurs et des servomoteurs
Temps de montage indiqué par le fabricant : environ 20 minutes pour le modèle de base, sans compter les phases pédagogiques supplémentaires
Domaines d'apprentissage : travaux manuels et arts plastiques, robotique, programmation / codage, électronique
Domaines de compétences :
Compétences créatives et manuelles
Relations entre sciences naturelles et technologie
Compréhension technique
Conseil pédagogique : quand les robots montrent des émotions
Comment programmer un mouvement de manière à ce qu'un robot donne l'impression d'être fatigué, curieux ou affamé ?
Les élèves commencent par assembler la tête du robot et commandent le servomoteur à l’aide de deux boutons. Ils développent ensuite leurs propres réactions en fonction des valeurs mesurées par les capteurs : le « Hungrybot » ouvre la bouche lorsqu’une certaine luminosité est atteinte, tandis que le « Sleepybot » se réveille au moindre bruit.
Différenciation : les débutants travaillent d’abord avec des blocs MakeCode prédéfinis. Les élèves plus avancés modifient les seuils, utilisent des variables et combinent plusieurs capteurs pour créer des séquences de mouvements plus complexes.
Conseil de préparation : les vis et les écrous doivent être répartis à l’avance par projet. Les servomoteurs sont ensuite montés, correctement raccordés et calibrés avant de commencer la programmation.
Idées de projets adaptées : le dossier pédagogique gratuit d’OPITEC « Le robot affamé » propose un déroulement de cours détaillé avec des présentations, des instructions de montage, des exemples MakeCode et des projets basés sur des capteurs. Ces ressources accompagnent les enseignants depuis le premier mouvement du servomoteur jusqu’aux réactions programmées par les élèves en réponse à la lumière, aux champs magnétiques et aux sons.
Fiche technique
| Domaine d'apprentissage: | Programmation / Codage, Travaux manuels et créatifs, Électronique |
|---|---|
| Domaine de compétence: | Rapports scientifiques et techniques |
| Marque: | LOFI Cardboard Robots |
| Matériel: | Carton |
| Niveau scolaire: | 5e année |
| Réalisation: | Modèle principal |
| Temps de travail: | 1-2 |
| Travaux nécessaires avec: | Schraubendreher |
| Type de modèle: | Modèle fonctionnel |
| Type de produit: | Modèles |
| Âge: | 10+ |